技术架构
采用 ROS 2 驱动层解耦设计。感知模块将视觉(人脸、手势)与语音结果格式化;决策层分为安全层、策略层与表达层;所有动作指令统一接入 Action Arbiter(执行仲裁器),实现动作互斥与状态自洽。
限制与边界
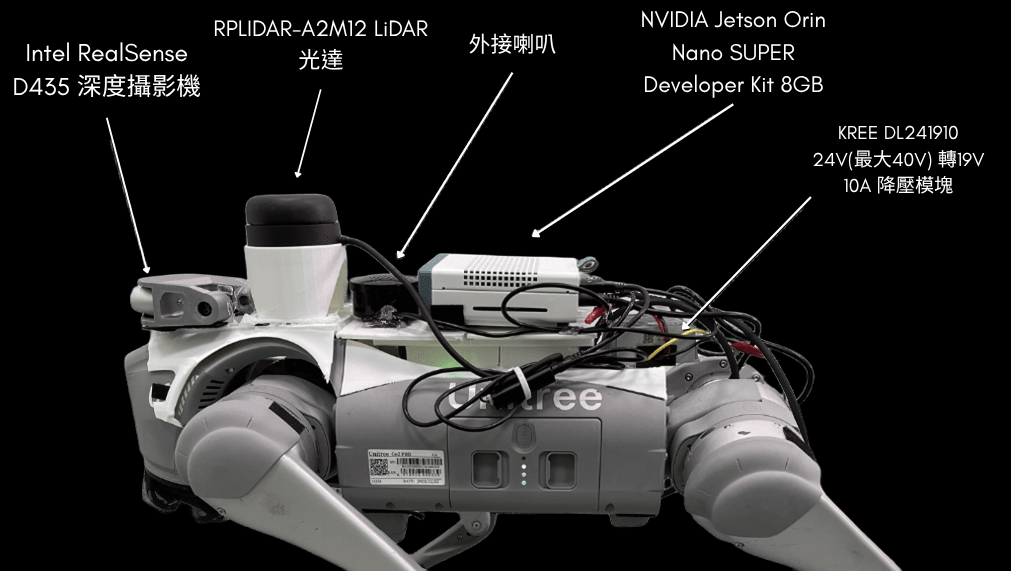
官方演示包含识人打招呼与找物能力,但自主导航标记为实验功能,且未纳入其论文基线评测。其开源驱动深度绑定宇树 Go2 底层协议,无法直接移植到启元 T1,需重写适配层。
Dogtor 借鉴点
吸收其“统一动作出口”设计:模型只能提出动作意图,必须通过单一执行出口进行合法性判定与状态记录,严禁多通道并发抢占驱动控制权。